[本站讯]近日,山东大学讲席教授 Michel Blanc 联合国内外学者,围绕木卫四探测的关键科学问题,系统提出了轨道器与着陆器协同的探测思路,并进一步探讨了人工智能在自主观测、地表操作与数据分析中的应用潜力,为未来任务确立了清晰的科学目标与观测设计依据。相关成果以 “The seven mysteries of Callisto: A science case for a next-generation orbiter and lander mission” 为题,发表于地球科学领域顶级期刊Science China Earth Sciences。山东大学为论文第一署名单位;Michel Blanc教授为论文第一作者兼通讯作者,山东大学威海前沿交叉科学研究院科学智能研究院教授刘健为论文共同作者。
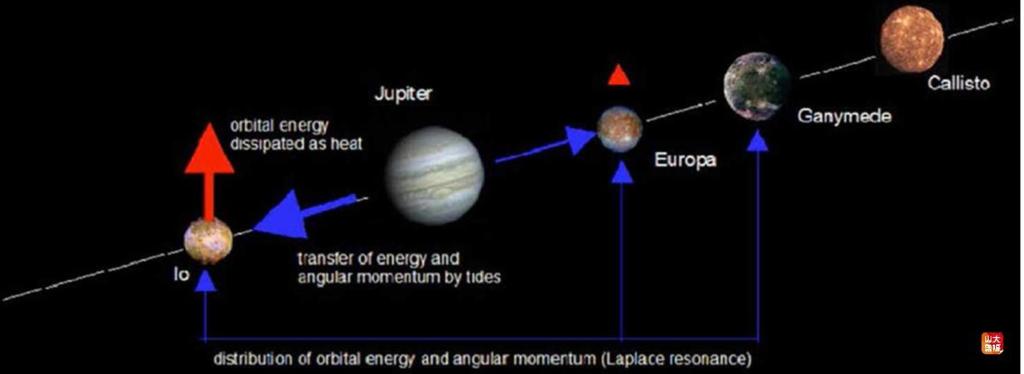
木卫四是四颗伽利略卫星中距离木星最远、内部演化程度最低的一颗。其古老而相对完整的表面保存着木星卫星系统形成及早期太阳系撞击历史的重要线索;潜在的地下海洋、持续演化的冰质表面及其与木星磁层的相互作用,又使其成为研究冰卫星内部结构和空间环境的关键对象。木卫四由此连接起行星系统起源、冰卫星演化和潜在宜居环境等一系列基础科学问题。
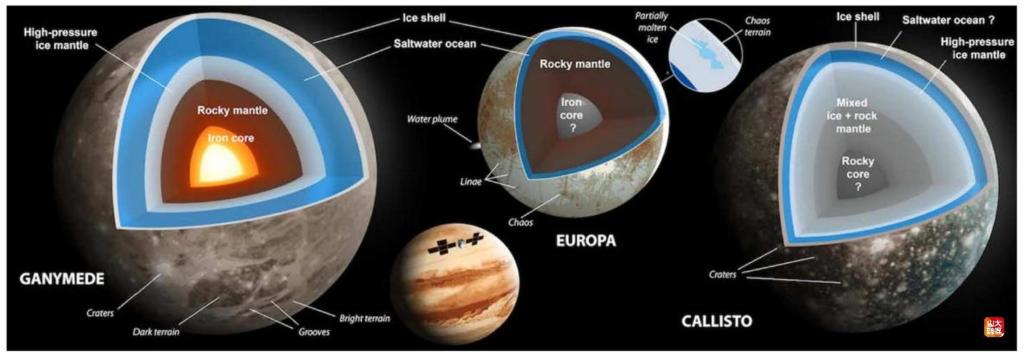
现有木卫四研究主要依赖次数有限、时空覆盖不连续的飞越观测,相关认识仍分散于不同研究方向,尚未形成能够直接支撑专项探测任务的统一科学框架。针对这一关键缺口,研究团队凝练出木卫四形成、早期撞击历史、地下海洋与内部结构、潮汐耦合、表面化学演化、大气—电离层以及磁层相互作用等“七大谜题”,将木卫四内部、表面与周边空间环境纳入同一研究框架,为认识其整体演化建立清晰主线。
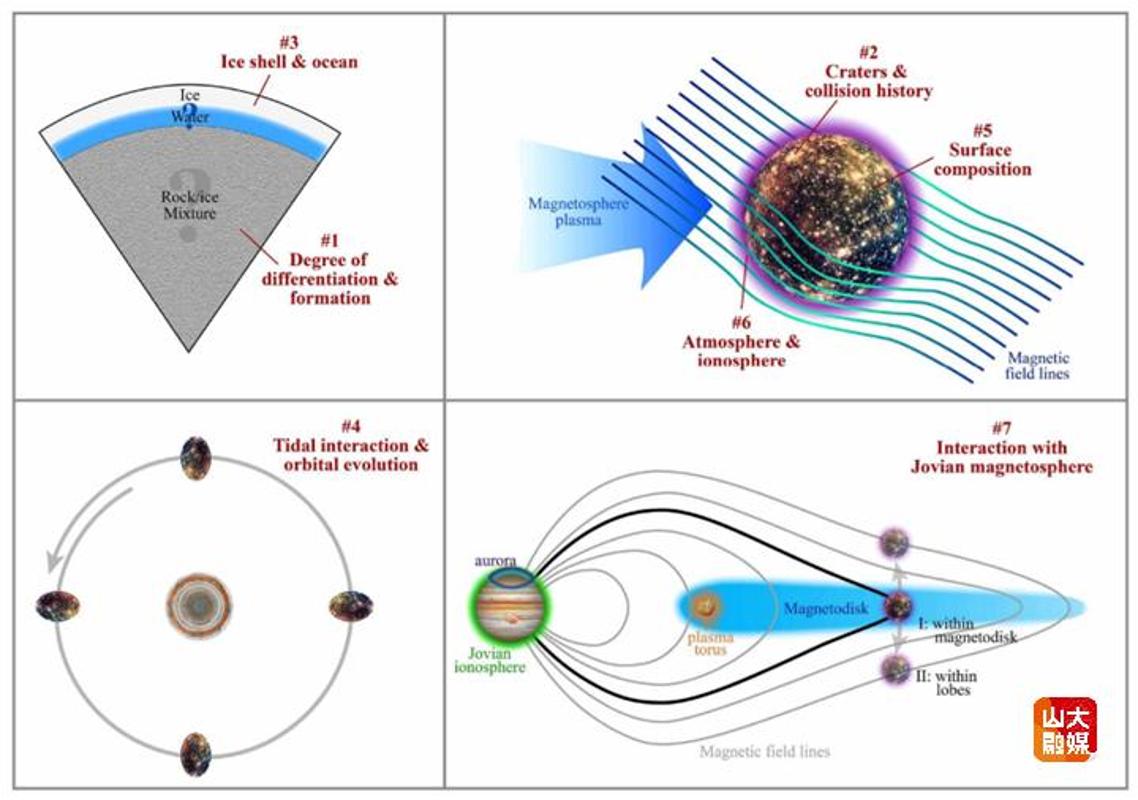
围绕“七大谜题”,研究团队建立了一套由科学问题牵引、以观测证据为约束的任务论证体系。该体系从不同科学假设的判别需求出发,逐层明确关键观测量及其测量精度、空间覆盖和时间尺度,并进一步落实为载荷配置、平台能力与任务方案,形成贯通“科学问题—观测判据—测量需求—任务设计”的完整溯源链条。由此,分散于不同学科的研究目标被纳入统一的论证逻辑,为木卫四探测任务的比较、优化与持续迭代奠定了科学基础。
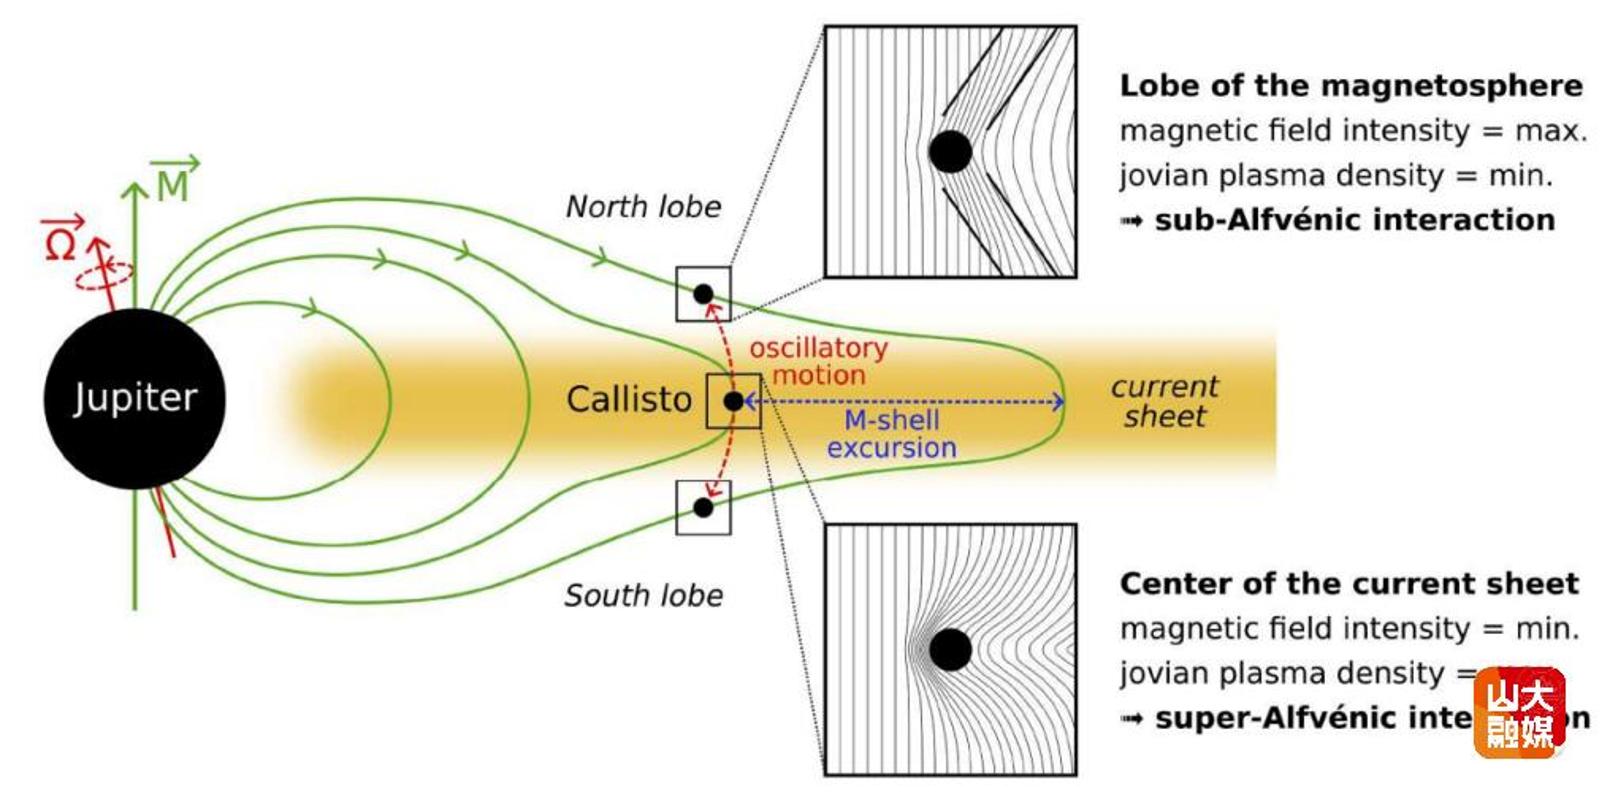
在这一框架下,轨道器与着陆器共同构成长期、立体且相互验证的观测体系。轨道器承担全球遥感、地球物理探测与空间环境监测任务,着陆器则提供内部结构和表面性质的原位约束,不同尺度、不同类型的观测由此形成相互印证的证据链。面对木星系统漫长的通信时延和有限的回传带宽,人工智能将进一步支持科学事件识别、观测资源调度、高价值数据筛选及关键地表操作,使自主探测能力成为连接科学目标与任务实施的重要环节。
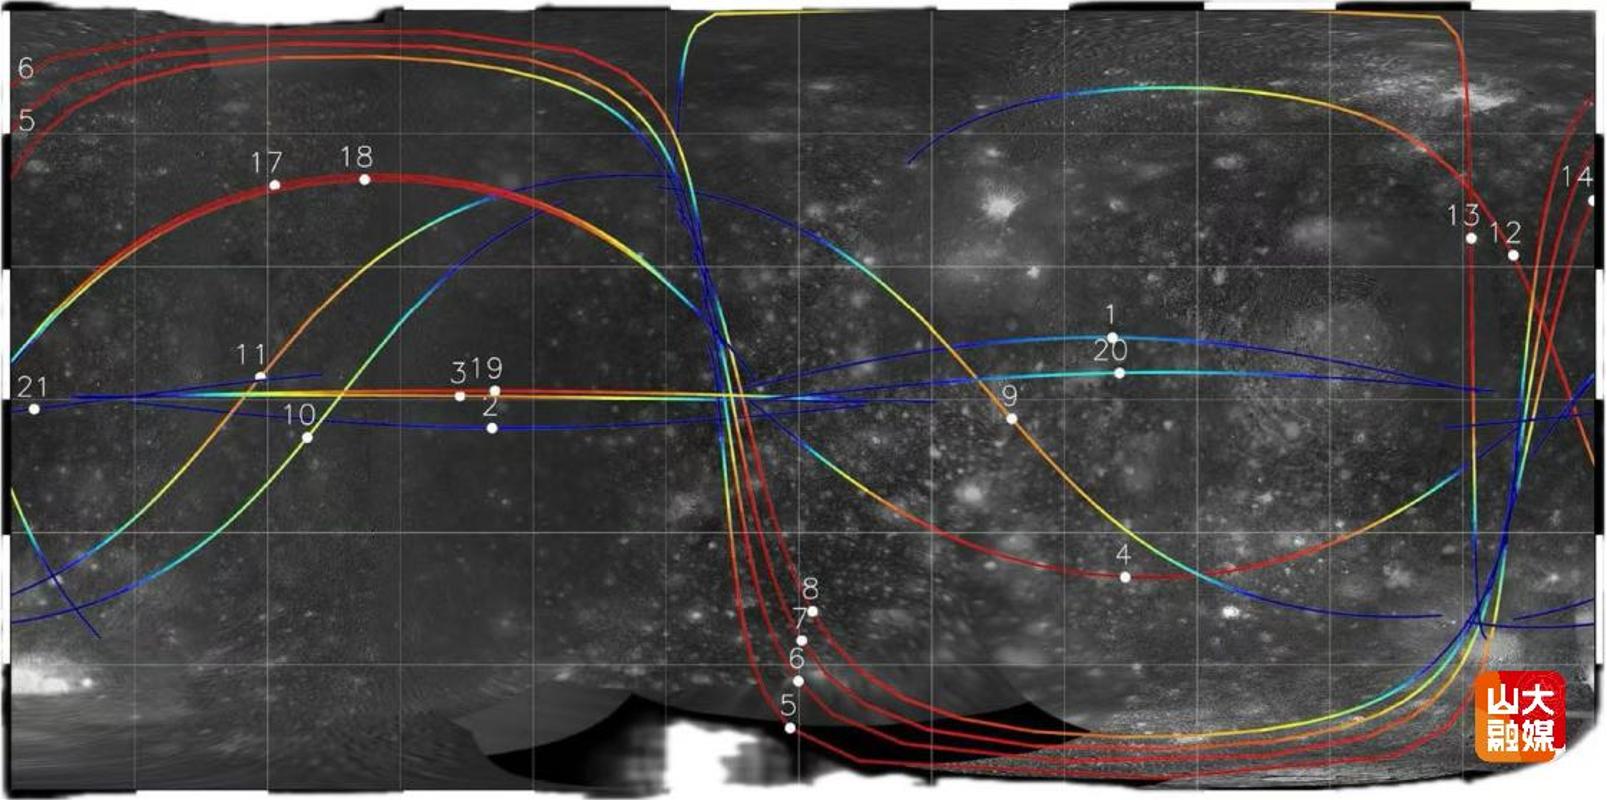
研究团队由此将木卫四领域彼此关联的科学问题,整合为具有明确目标、观测判据和实现路径的任务科学体系,为下一代木卫四探测奠定了系统基础,也为我国木星系统探测任务确立科学目标、遴选关键载荷和评估总体方案提供了重要参考。该研究形成的科学溯源与自主探测框架,可进一步应用于其他冰卫星及外太阳系天体的任务论证,推动深空探测由时空覆盖有限的飞越观测,迈向长期驻留、多平台协同、多源证据互证与智能自主运行相结合的新阶段,为系统认识外太阳系天体的形成、演化及其潜在宜居环境提供更加坚实的观测基础。